L'ISO 11783 est la norme qui se cache derrière l'ISOBUS. C'est grâce à elle qu'un pulvérisateur d'une marque affiche ses commandes sur le terminal d'un tracteur d'une autre marque. Ce n'est pas un document unique, mais 14 parties, chacune consacrée à une couche : de la prise à l'arrière du tracteur jusqu'au fichier que le bureau de l'exploitation importe après une journée de pulvérisation. Cette page explique ce que couvre chaque partie et lesquelles comptent pour votre travail.
Les parties de l'ISO 11783 en un coup d'œil
| Partie | Intitulé | Ce que ça change pour vous |
|---|---|---|
| 1 | Norme générale pour la communication de données mobiles | Le plan d'ensemble de toutes les autres |
| 2 | Couche physique | Prises, câbles, terminaison, brochages |
| 3 | Couche liaison de données | Comment les messages circulent sur le fil |
| 4 | Couche réseau | Relier entre eux des segments de bus séparés |
| 5 | Gestion du réseau | Comment chaque appareil obtient une adresse |
| 6 | Virtual Terminal | Écrans de l'outil et boutons du joystick |
| 7 | Couche application des messages outil | Données de vitesse, prise de force, relevage, éclairage |
| 8 | Messages de la chaîne cinématique | Données moteur et transmission |
| 9 | ECU tracteur | Ce que le tracteur transmet aux outils |
| 10 | Task Controller et échange de données avec le logiciel de gestion | Enregistrement des chantiers, cartes, coupure de tronçons |
| 11 | Dictionnaire des éléments de données | Sens commun des valeurs enregistrées |
| 12 | Services de diagnostic | Codes d'erreur et identification des calculateurs |
| 13 | Serveur de fichiers | Stockage partagé sur le bus |
| 14 | Contrôle de séquences | Enregistrer et rejouer les manœuvres en fourrière |
Les 14 parties de l'ISO 11783, une par une
Partie 1 : norme générale
La partie 1 est le point d'entrée. Elle décrit la structure de la norme, la façon dont les couches s'articulent et les termes et définitions employés par les autres parties. Personne ne câble quoi que ce soit à partir de la partie 1, mais c'est d'elle que vient le vocabulaire.
Pour qui : les constructeurs, et quiconque rédige un cahier des charges.
Partie 2 : couche physique
La partie 2, c'est le matériel. Elle définit le câble et la signalisation du bus, le débit de 250 kbit/s et les deux connecteurs 9 broches : le connecteur ISOBUS externe à l'arrière (ou à l'avant) du tracteur et le connecteur en cabine à côté du siège. Elle couvre aussi le terminating bias circuit (TBC), qui ferme correctement le bus à chacune de ses extrémités physiques. Les tableaux de brochage des deux prises sont dans le guide de brochage de la prise ISOBUS, et la terminaison a sa propre page : la terminaison ISOBUS (TBC) expliquée.
Pour qui : les installateurs, les ateliers, toute personne qui fabrique un câble.
Partie 3 : couche liaison de données
La partie 3 définit comment les messages sont construits et envoyés. L'ISOBUS utilise le CAN 2.0B avec des identifiants 29 bits. Chaque type de message porte un numéro de groupe de paramètres (PGN) qui indique à chaque récepteur de quelles données il s'agit. Les messages de plus de huit octets, par exemple quand un outil envoie ses écrans, sont découpés puis réassemblés grâce aux protocoles de transport définis ici. Cette partie suit de près la norme SAE J1939.
Pour qui : les constructeurs, et quiconque lit une trace CAN.
Partie 4 : couche réseau
Un tracteur peut faire tourner plusieurs segments CAN, par exemple son bus interne et le bus outil qui va jusqu'à la prise arrière. La partie 4 définit l'unité d'interconnexion réseau : l'appareil qui relie les segments et décide quels messages passent de l'un à l'autre, en tant que pont, routeur ou passerelle. Sur la plupart des tracteurs, vous ne la voyez jamais.
Pour qui : les constructeurs de tracteurs et ceux qui conçoivent de gros outils à plusieurs segments.
Partie 5 : gestion du réseau
Chaque appareil sur le bus a besoin d'une adresse, et la partie 5 explique comment il l'obtient. Chaque appareil porte un NAME de 64 bits qui décrit ce qu'il est et qui l'a fabriqué. À la mise sous tension, il revendique une adresse. Si deux appareils veulent la même, c'est le NAME qui décide lequel la garde. Le tracteur se sert aussi du NAME pour reconnaître un outil, et c'est ainsi que les affectations de boutons AUX-N survivent au débranchement.
Pour qui : les constructeurs, et les ateliers qui cherchent un appareil qui n'apparaît jamais.
Partie 6 : Virtual Terminal
C'est la partie que la plupart des opérateurs utilisent tous les jours. L'outil envoie un pool d'objets (ses écrans, boutons, icônes et valeurs) et le terminal l'affiche. La partie 6 couvre aussi la commande auxiliaire, l'ancienne AUX-O comme l'actuelle AUX-N, qui place les fonctions de l'outil sur les boutons du joystick et de l'accoudoir du tracteur. La version de VT qu'annonce un terminal fait référence à cette partie. Plus de détails dans le guide du Virtual Terminal et le guide complet de l'AUX-N.
Pour qui : tout le monde.
Partie 7 : couche application des messages outil
La partie 7 liste les messages courants échangés entre tracteur et outil : vitesse roue et vitesse réelle, régime de prise de force, position des relevages avant et arrière, commandes d'éclairage, messages des distributeurs auxiliaires, ainsi que les réglages de langue et d'unités du terminal. Un épandeur qui asservit sa dose à la vitesse d'avancement lit un message de la partie 7.
Pour qui : les constructeurs. Les opérateurs s'en aperçoivent quand un signal de vitesse ou de relevage manque.
Partie 8 : messages de la chaîne cinématique
La partie 8 couvre les messages moteur et transmission, repris du monde J1939. Elle compte surtout à l'intérieur du tracteur. Ce dont un outil a besoin sur le tracteur passe en général par les parties 7 et 9.
Pour qui : les constructeurs de tracteurs. Les autres peuvent la passer.
Partie 9 : ECU tracteur
La partie 9 définit l'ECU tracteur (TECU), le nœud du tracteur sur le bus outil. Il transmet l'état du tracteur à l'outil et gère l'alimentation de l'électronique de l'outil. La norme classe les TECU en plusieurs catégories. La classe 1 envoie l'essentiel : vitesse, prise de force et position du relevage. La classe 2 ajoute un ensemble de mesures plus complet. La classe 3 accepte des commandes de l'outil, par exemple pour lever le relevage. Le détail des classes : classes ISOBUS 1, 2, 3 et TIM. Le côté outil est traité dans le guide de l'ECU ISOBUS pour outils.
Pour qui : les constructeurs, et les acheteurs d'outils qui ont besoin des données du tracteur.
Partie 10 : Task Controller
La partie 10 couvre le Task Controller et l'échange de données avec le logiciel de gestion de l'exploitation. L'outil envoie au Task Controller une description de lui-même (tronçons, géométrie, ce qu'il peut enregistrer), et le Task Controller enregistre le travail et renvoie des commandes. Les données de chantier circulent entre le terminal et le bureau sous forme de fichiers ISOXML. Les fiches techniques découpent cela en TC-BAS pour les totaux, TC-GEO pour les enregistrements géolocalisés et les cartes de préconisation, et TC-SC pour la coupure automatique de tronçons. Voir la coupure de tronçons ISOBUS expliquée.
Pour qui : les opérateurs qui enregistrent leurs chantiers ou pratiquent la modulation de dose, et les constructeurs.
Partie 11 : dictionnaire des éléments de données
Quand un pulvérisateur enregistre un volume appliqué, le logiciel de gestion doit savoir ce que ce chiffre représente. La partie 11 est ce dictionnaire commun. Chaque donnée a un identifiant (DDI, data dictionary identifier) avec une signification, une unité et une résolution définies. Le dictionnaire est tenu à jour sous forme de base de données en ligne, si bien que de nouvelles entrées apparaissent sans attendre une nouvelle édition de la norme.
Pour qui : les constructeurs et les développeurs de logiciels agricoles.
Partie 12 : services de diagnostic
La partie 12 définit comment les calculateurs signalent leurs défauts et s'identifient. Les codes d'erreur suivent la structure J1939 : un SPN pour ce qui est touché et un FMI pour la nature du défaut, avec une séparation entre codes actifs et codes déjà apparus. Elle couvre aussi l'identification du calculateur et de son logiciel, pour qu'un outil de diagnostic sache à quoi il parle. La lecture des codes est expliquée dans le guide des codes d'erreur ISOBUS.
Pour qui : les ateliers, et les opérateurs qui lisent un défaut à l'écran.
Partie 13 : serveur de fichiers
La partie 13 définit un serveur de fichiers : un appareil sur le bus doté d'un espace de stockage que les autres calculateurs peuvent lire et écrire. Il fait souvent partie du terminal. Un calculateur sans stockage propre peut y conserver ses fichiers.
Pour qui : les constructeurs. Les opérateurs voient seulement si une fonction qui en dépend marche ou non.
Partie 14 : contrôle de séquences
La partie 14 couvre l'enregistrement et la relecture d'une suite de fonctions, en général la manœuvre en fourrière : lever le relevage, replier les traceurs, arrêter la prise de force, puis l'inverse en rentrant dans la parcelle. Un maître de contrôle de séquences enregistre et rejoue les étapes, et les fonctions du tracteur et de l'outil concernées agissent comme clients. Les deux machines doivent la prendre en charge.
Pour qui : les opérateurs qui utilisent l'automatisation des fourrières, et les constructeurs.
Quelles parties de l'ISO 11783 pour qui
Opérateur
La partie 6 est celle que vous utilisez : les écrans de l'outil sur votre terminal et ses fonctions sur votre joystick. La partie 10 compte si vous enregistrez vos chantiers, utilisez des cartes de préconisation ou voulez la coupure de tronçons. La partie 12 est derrière les codes d'erreur qui s'affichent à l'écran.
Atelier
La partie 2 pour les câbles, les brochages et la terminaison. La partie 5 quand un appareil n'apparaît pas ou que deux appareils entrent en conflit. La partie 12 pour les codes d'erreur. La partie 3 quand vous branchez un enregistreur CAN sur le bus et devez interpréter les PGN.
Constructeur d'outils
Le socle, ce sont les parties 2, 3, 5 et 6 : connecteur, messagerie, revendication d'adresse et un pool d'objets qui fonctionne. Ajoutez la partie 10 pour la traçabilité ou la coupure de tronçons, les parties 7 et 9 pour les données du tracteur, la partie 11 pour les valeurs enregistrées et la partie 12 pour le diagnostic. Le guide constructeur pour rendre un outil compatible ISOBUS en fait un plan.
La place d'ISOBUS Block
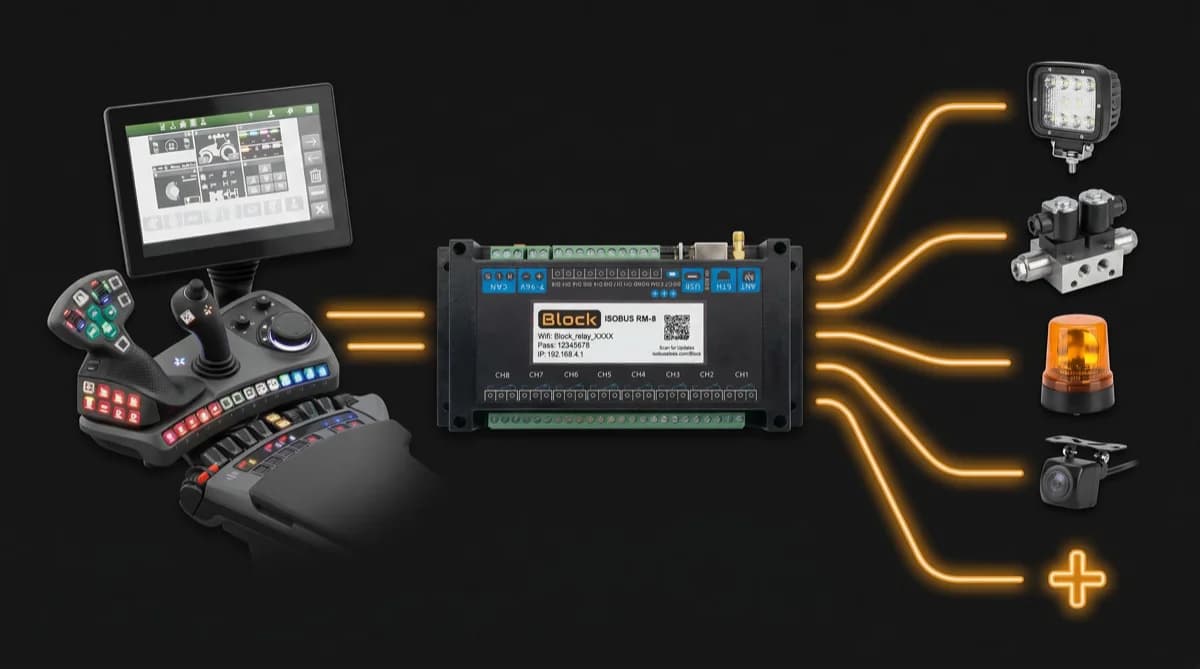
ISOBUS Block utilise quatre parties de la norme. Partie 2 : il se branche sur le connecteur ISOBUS 9 broches en cabine ou externe. Partie 3 : il communique sur le bus CAN du tracteur. Partie 5 : il revendique sa propre adresse comme n'importe quel autre appareil. Partie 6 : il envoie son pool d'objets, si bien que ses boutons apparaissent sur l'écran du tracteur, chacun commutant une voie relais, de CH1 à CH8, en mode TOG ou MOM, et il publie des fonctions AUX-N que vous affectez aux boutons du joystick ou de l'accoudoir.
Ce n'est pas un client Task Controller. Ni TC-BAS, ni TC-GEO, ni TC-SC. Une voie relais commandée depuis l'écran, c'est vous qui la commutez, pas une carte.
Questions fréquentes
C'est quoi la norme ISO 11783 ?
L'ISO 11783 est la norme internationale de communication de données entre les tracteurs, les outils et le terminal en cabine. Elle définit le connecteur, le réseau CAN, le Virtual Terminal, le Task Controller et le diagnostic.
Combien de parties compte la norme ISO 11783 ?
Quatorze, numérotées de la partie 1 à la partie 14. Chaque partie couvre un domaine, par exemple la couche physique (partie 2), le Virtual Terminal (partie 6) ou le Task Controller (partie 10).
Quelle est la différence entre ISO 11783 et ISOBUS ?
Sur le fond, aucune. ISO 11783 est le nom officiel de la norme, ISOBUS est le nom que la profession lui donne. Les documents techniques citent les numéros de parties.
Quelle partie de l'ISO 11783 concerne la prise ISOBUS ?
La partie 2, la couche physique. Elle définit le connecteur ISOBUS externe arrière, le connecteur en cabine, le câble et la terminaison du bus.
Quelle partie de l'ISO 11783 concerne le Virtual Terminal ?
La partie 6. Elle définit comment un outil envoie son pool d'objets au terminal et comment le terminal l'affiche. La commande auxiliaire, y compris l'affectation des boutons du joystick en AUX-N, relève aussi de la partie 6.
L'ISO 11783 est-elle basée sur la norme J1939 ?
Oui. L'ISOBUS est issu de la SAE J1939, la norme CAN utilisée sur les camions et les moteurs. La couche liaison de données, la gestion du réseau et le diagnostic suivent de près la J1939, c'est pourquoi les codes d'erreur reprennent la même structure SPN et FMI. Les couches agricoles, comme le Virtual Terminal et le Task Controller, sont propres à l'ISOBUS.
Besoin d'un module relais ISOBUS pour commander des électrovannes, des phares de travail ou des distributeurs hydrauliques ? ISOBUS Block vous donne 8 sorties relais pilotées directement depuis le Virtual Terminal de votre tracteur.