ISO 11783 es la norma que hay detrás de ISOBUS, y la razón por la que una pulverizadora de una marca muestra sus mandos en el terminal de un tractor de otra. No es un solo documento. Son 14 partes, y cada una cubre una capa, desde la toma de la parte trasera del tractor hasta el archivo que la oficina de la explotación importa después de un día de tratamientos. Aquí se explica qué cubre cada parte y cuáles importan según el trabajo de cada uno.
Las partes de ISO 11783 de un vistazo
| Parte | Nombre | Qué supone en la práctica |
|---|---|---|
| 1 | Norma general para la comunicación de datos móviles | El mapa de todo lo demás |
| 2 | Capa física | Conectores, cables, terminación, asignación de pines |
| 3 | Capa de enlace de datos | Cómo viajan los mensajes por el cable |
| 4 | Capa de red | Unir segmentos de bus separados |
| 5 | Gestión de red | Cómo obtienen dirección los equipos |
| 6 | Terminal virtual | Pantallas del apero y botones del joystick |
| 7 | Capa de aplicación de mensajes del apero | Datos de velocidad, toma de fuerza, elevador y alumbrado |
| 8 | Mensajes del tren de potencia | Datos de motor y transmisión |
| 9 | ECU del tractor | Lo que el tractor comunica a los aperos |
| 10 | Controlador de tareas e intercambio de datos con el sistema de gestión | Registros de trabajo, mapas, control de secciones |
| 11 | Diccionario de elementos de datos móviles | Significado común para los valores registrados |
| 12 | Servicios de diagnóstico | Códigos de avería e identificación de la ECU |
| 13 | Servidor de archivos | Almacenamiento compartido en el bus |
| 14 | Control de secuencias | Grabar y repetir maniobras de cabecera |
Las 14 partes de ISO 11783, una a una
Parte 1: Norma general
La parte 1 es la puerta de entrada. Explica cómo se estructura la norma, cómo se relacionan las capas entre sí, y fija los términos y definiciones que usan las demás partes. Nadie cablea nada a partir de la parte 1, pero de aquí sale el vocabulario.
A quién le importa: a los fabricantes y a quien redacte una especificación.
Parte 2: Capa física
La parte 2 es el hardware. Define el cable del bus y la señalización, la velocidad de 250 kbit/s y los dos conectores de 9 pines: el conector ISOBUS exterior trasero (o delantero) del tractor y el conector de cabina junto al asiento. También cubre el circuito de terminación activo (TBC), que cierra el bus correctamente en cada uno de sus extremos físicos. Las tablas de pines de las dos tomas están en la guía de asignación de pines del conector ISOBUS, y la terminación tiene su propio artículo: terminador ISOBUS (TBC).
A quién le importa: a instaladores, talleres y cualquiera que monte un cable.
Parte 3: Capa de enlace de datos
La parte 3 define cómo se empaquetan y se envían los mensajes. ISOBUS usa CAN 2.0B con identificadores de 29 bits. Cada tipo de mensaje tiene un número de grupo de parámetros (PGN) que indica a todos los receptores qué datos lleva. Los mensajes de más de ocho bytes, como cuando un apero carga sus pantallas, se dividen y se vuelven a montar con los protocolos de transporte definidos aquí. Esta parte sigue muy de cerca la norma SAE J1939. En qué se parecen y en qué se diferencian se explica en ISOBUS, bus CAN y J1939.
A quién le importa: a los fabricantes y a quien lea una traza CAN.
Parte 4: Capa de red
Un tractor puede tener más de un segmento CAN, por ejemplo su bus interno y el bus del apero que llega hasta la toma trasera. La parte 4 define la unidad de interconexión de redes: el equipo que une los segmentos y decide qué mensajes pasan de uno a otro, funcionando como puente, router o pasarela. En la mayoría de los tractores no se ve.
A quién le importa: a los fabricantes de tractores y a quienes construyen aperos grandes con varios segmentos.
Parte 5: Gestión de red
Cada equipo del bus necesita una dirección, y la parte 5 explica cómo la obtiene. Cada equipo lleva un NAME de 64 bits que describe qué es y quién lo fabricó. Al arrancar, reclama una dirección. Si dos equipos quieren la misma, el NAME decide cuál se la queda. El tractor también usa el NAME para reconocer un apero, y por eso las asignaciones de botones AUX-N se conservan al desconectarlo.
A quién le importa: a los fabricantes y a los talleres que buscan un equipo que nunca aparece.
Parte 6: Terminal virtual
La parte con la que la mayoría de los operadores trata a diario. El apero carga un object pool (sus pantallas, botones, iconos y valores) y el terminal lo dibuja. La parte 6 también cubre el control auxiliar, tanto el antiguo AUX-O como el actual AUX-N, que lleva las funciones del apero a los botones del joystick y del reposabrazos del tractor. La versión de VT que indica un terminal se refiere a esta parte. Más detalles en la guía del terminal virtual y en la guía completa de AUX-N.
A quién le importa: a todos.
Parte 7: Capa de aplicación de mensajes del apero
La parte 7 recoge los mensajes de uso diario que comparten tractores y aperos: velocidad de ruedas y velocidad real de avance, régimen de la toma de fuerza, posición del elevador delantero y trasero, órdenes de alumbrado, mensajes de los distribuidores auxiliares, y los ajustes de idioma y unidades que usa un terminal. Una abonadora que mantiene la dosis según la velocidad real de avance está leyendo un mensaje de la parte 7.
A quién le importa: a los fabricantes. El operador lo nota cuando falta una señal de velocidad o del elevador.
Parte 8: Mensajes del tren de potencia
La parte 8 cubre los mensajes de motor y transmisión, heredados del mundo J1939. Importa sobre todo dentro del tractor. Lo que un apero necesita saber del tractor suele llegar por las partes 7 y 9.
A quién le importa: a los fabricantes de tractores. El resto puede saltársela.
Parte 9: ECU del tractor
La parte 9 define la ECU del tractor (TECU), el nodo propio del tractor en el bus del apero. Informa al apero del estado del tractor y gestiona la alimentación de la electrónica del apero. La norma clasifica las TECU en clases. La clase 1 envía lo básico, como la velocidad, la toma de fuerza y la posición del elevador. La clase 2 añade un conjunto más completo de mediciones. La clase 3 acepta órdenes del apero, por ejemplo para mover el elevador. Las tres clases y TIM se explican en clases ISOBUS del tractor. El lado del apero se explica en la guía de la ECU ISOBUS para aperos.
A quién le importa: a los fabricantes y a quien compre aperos que necesitan datos del tractor.
Parte 10: Task Controller
La parte 10 cubre el Task Controller (controlador de tareas) y el intercambio de datos con el software de gestión de la explotación. El apero envía al Task Controller una descripción de sí mismo (secciones, geometría, qué puede registrar), y el Task Controller registra el trabajo y le devuelve órdenes. Los datos de las tareas pasan del terminal a la oficina como archivos ISOXML. Las fichas técnicas lo dividen en TC-BAS para los totales, TC-GEO para los registros por posición y los mapas de prescripción, y TC-SC para el control automático de secciones. Más en Task Controller ISOBUS explicado y en la guía de control de secciones ISOBUS.
A quién le importa: a los operadores que documentan el trabajo o aplican dosis variable, y a los fabricantes.
Parte 11: Diccionario de elementos de datos móviles
Cuando una pulverizadora registra el volumen aplicado, el software de gestión tiene que saber qué significa ese número. La parte 11 es el diccionario común. Cada dato tiene un identificador del diccionario de datos (DDI) con un significado, una unidad y una resolución definidos. El diccionario se mantiene como base de datos en línea, así que las entradas nuevas aparecen sin esperar a una nueva edición de la norma.
A quién le importa: a los fabricantes y a los desarrolladores de software de gestión agrícola.
Parte 12: Servicios de diagnóstico
La parte 12 define cómo las ECU comunican sus averías y se identifican. Los códigos de avería siguen la estructura J1939: un SPN para lo que está afectado y un FMI para el tipo de fallo, separados en códigos activos y códigos activos anteriormente. También cubre la identificación de la ECU y de su software, para que una herramienta de servicio sepa con qué está hablando. Cómo leer los códigos se explica en la guía de códigos de avería ISOBUS.
A quién le importa: a los talleres y a los operadores que leen una avería en la pantalla.
Parte 13: Servidor de archivos
La parte 13 define un servidor de archivos: un equipo del bus con almacenamiento en el que otras ECU pueden leer y escribir. Muchas veces forma parte del terminal. Una ECU sin almacenamiento propio puede guardar ahí sus archivos.
A quién le importa: a los fabricantes. El operador solo ve si funciona una función que depende de él.
Parte 14: Control de secuencias
La parte 14 cubre la grabación y la repetición de una secuencia de funciones, normalmente la maniobra de cabecera: subir el elevador, plegar los marcadores, parar la toma de fuerza y lo contrario al volver a entrar. Un maestro de control de secuencias graba y repite los pasos, y las funciones del tractor y del apero que participan actúan como clientes. Las dos máquinas tienen que admitirlo.
A quién le importa: a los operadores que usan automatismos de cabecera y a los fabricantes.
Qué partes de ISO 11783 importan a cada uno
Operador
La parte 6 es la que se usa: las pantallas del apero en el terminal y sus funciones en el joystick. La parte 10 importa si se documenta el trabajo, se usan mapas de prescripción o se quiere control de secciones. La parte 12 está detrás de los códigos de avería que aparecen en pantalla.
Taller de la explotación
La parte 2 para cables, asignación de pines y terminación. La parte 5 cuando un equipo no aparece o dos equipos chocan. La parte 12 para los códigos de avería. La parte 3 cuando se conecta un registrador CAN al bus y hay que interpretar los PGN.
Fabricante de aperos
Lo mínimo son las partes 2, 3, 5 y 6: conector, mensajería, reclamación de dirección y un object pool que funcione. Se añade la parte 10 para documentación o control de secciones, las partes 7 y 9 para los datos del tractor, la parte 11 para los valores registrados y la parte 12 para el diagnóstico. La guía para fabricantes sobre cómo preparar un apero para ISOBUS lo convierte en un plan.
Dónde encaja ISOBUS Block
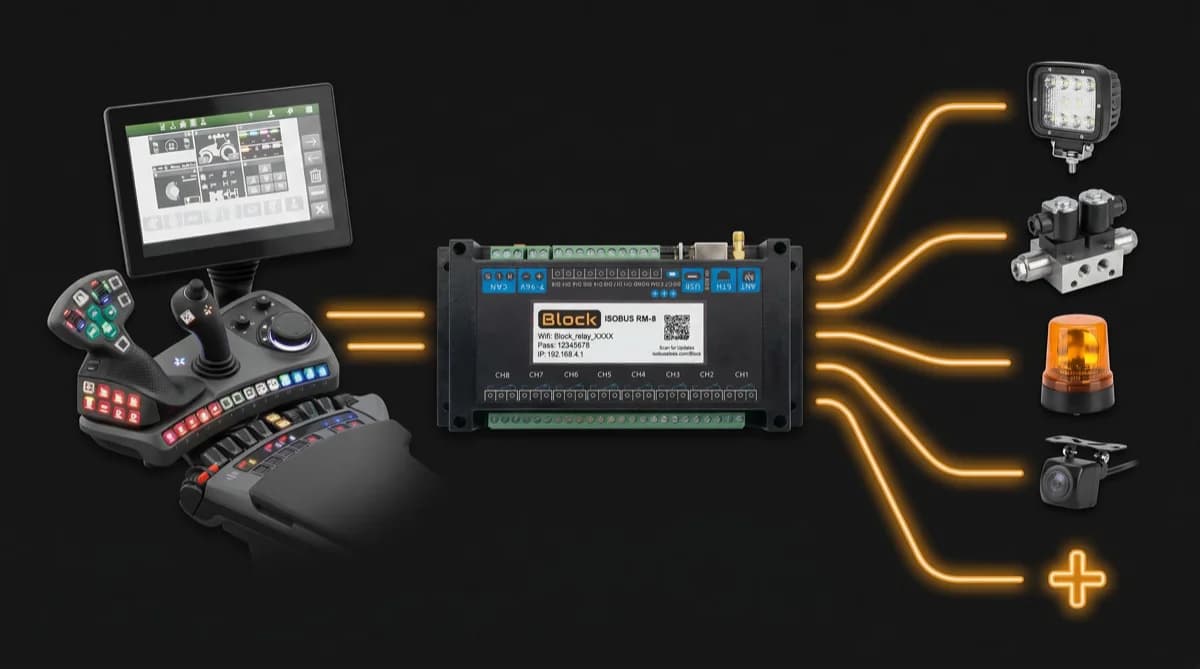
ISOBUS Block usa cuatro partes de la norma. Parte 2: se conecta al conector ISOBUS de cabina o al exterior, de 9 pines. Parte 3: se comunica por el bus CAN del tractor. Parte 5: reclama su propia dirección como cualquier otro equipo. Parte 6: carga su object pool, así que sus botones aparecen en la pantalla del tractor, cada uno conmutando un canal de relé, de CH1 a CH8, en modo TOG o MOM, y publica funciones AUX-N que se asignan a los botones del joystick o del reposabrazos.
No es cliente del Task Controller. Ni TC-BAS, ni TC-GEO, ni TC-SC. Un canal de relé que se conmuta desde la pantalla lo conmuta el operador, no un mapa.
Preguntas frecuentes
¿Qué es la norma ISO 11783?
ISO 11783 es la norma internacional para la comunicación de datos entre tractores, aperos y el terminal de la cabina. Define el conector, la red CAN, el terminal virtual, el Task Controller y el diagnóstico.
¿Cuántas partes tiene ISO 11783?
Catorce, numeradas de la parte 1 a la parte 14. Cada parte cubre un ámbito, como la capa física (parte 2), el terminal virtual (parte 6) o el Task Controller (parte 10).
¿Qué diferencia hay entre ISO 11783 e ISOBUS?
En el fondo, ninguna. ISO 11783 es el nombre oficial de la norma e ISOBUS es el nombre que usa el sector. Los documentos técnicos citan los números de parte.
¿Qué parte de ISO 11783 define el conector?
La parte 2, la capa física. Define el conector ISOBUS exterior trasero, el conector de cabina, el cable y la terminación del bus.
¿Qué parte de ISO 11783 define el terminal virtual?
La parte 6. Define cómo un apero carga su object pool en el terminal y cómo lo dibuja el terminal. El control auxiliar, incluida la asignación de funciones al joystick con AUX-N, también está en la parte 6.
¿ISO 11783 se basa en J1939?
Sí. ISOBUS nace de SAE J1939, la norma CAN que se usa en camiones y motores. La capa de enlace de datos, la gestión de red y el diagnóstico siguen muy de cerca a J1939, y por eso los códigos de avería usan la misma estructura de SPN y FMI. Las capas agrícolas, como el terminal virtual y el Task Controller, son propias de ISOBUS.
¿Hace falta un módulo de relés ISOBUS para accionar electroválvulas, faros de trabajo o distribuidores hidráulicos? ISOBUS Block ofrece 8 salidas de relé que se manejan directamente desde el terminal virtual del tractor.